



ในการตัดเฉือนด้วยเครื่องจักรกล CNC 5 แกน (5-Axis Machining) ที่มักต้องใช้ความยาวระยะยื่นของเครื่องมือตัด (Tool Overhang / Stick-out) ที่ยาวกว่าปกติเพื่อหลบหลีกการชนในโพรงลึกและมุมเอียงผสม ควบคู่ไปกับการใช้ความเร็วรอบสปินเดิลสูงตั้งแต่ 12,000 ถึงมากกว่า 30,000–40,000 รอบต่อนาที (RPM) จุดเชื่อมต่อระหว่างสปินเดิลกับเครื่องมือตัดจึงไม่ได้ทำหน้าที่เป็นเพียง "ตัวแปลงเชิงกล (Mechanical Adapter)" ที่อยู่นิ่งๆ เท่านั้น แต่เป็น ระบบส่งกำลังเชิงพลวัตความแม่นยำสูง (Precision Dynamic Transmission Element) ที่กำหนดเพดานสูงสุดของความแม่นยำเชิงมิติ ความเรียบผิวชิ้นงาน (Surface Finish) อายุการใช้งานของดอกกัด และความอยู่รอดของตลับลูกปืนสปินเดิล (Spindle Bearing Survival)
ตามหลักวิศวกรรมในบทที่ 10 ของหนังสือ The Art & Science of 5-Axis Machining โดย Roland Zaugg ในขณะที่เครื่องกัด 3 แกนรับภาระแรงตัดในทิศทางที่ค่อนข้างคงที่ การกัดแบบ 5 แกนพร้อมกัน (Simultaneous 5-Axis Milling) จะมีการเปลี่ยนแปลงเวกเตอร์ทิศทางของแกนเครื่องมือตัด (Tool Vector) อย่างต่อเนื่อง ทำให้เกิดโมเมนต์ดัดงอ (Bending Moment) และแรงบิด (Torsional Load) ที่แปรผันตลอดเวลา หากระบบหัวจับมีความแข็งแกร่งทางเรเดียลต่ำ หรือเกิดการสั่นพ้องแบบซิงโครนัสจากความไม่สมดุล จะนำไปสู่การสั่นสะท้านแบบทวีคูณ (Regenerative Chatter) รอยสะท้านบนผิวงาน และความเสียหายต่อสปินเดิลก่อนเวลาอันควร
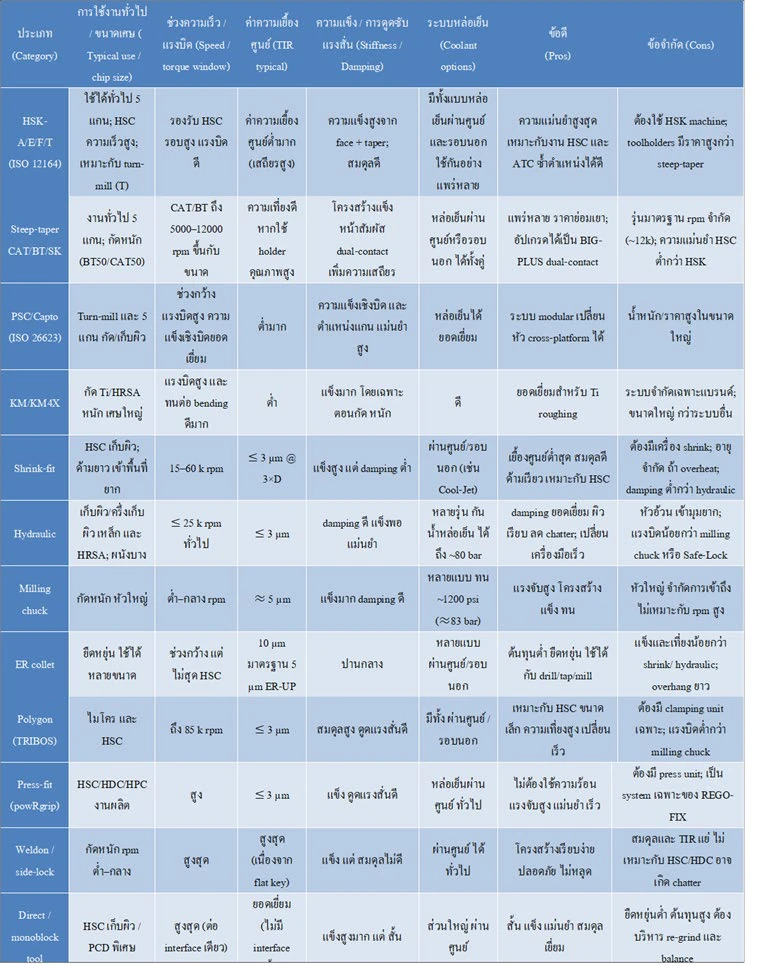
ดังนั้น การออกแบบระบบจับยึดเครื่องมือตัดระดับมืออาชีพจึงต้องพิจารณาแบบองค์รวม ครอบคลุมทั้ง 2 จุดเชื่อมต่อที่สำคัญเท่าเทียมกัน (Two Equally Critical Interfaces) ได้แก่ จุดสัมผัสที่ 1 คือ อินเทอร์เฟซฝั่งสปินเดิล (Spindle-to-Holder Interface) ซึ่งกำหนดความแข็งแกร่งระดับมหภาค (Macro-Stiffness) และความแม่นยำตามแนวแกน Z ที่ความเร็วรอบสูง และจุดสัมผัสที่ 2 คือ กลไกการยึดจับก้านเครื่องมือตัด (Holder-to-Tool Clamping Mechanism) ซึ่งควบคุมค่าความเยื้องศูนย์รวม (Total Indicated Runout: TIR) ความสามารถในการดูดซับแรงสั่นสะเทือน (Damping) และความต้านทานการถูกดึงหลุด (Pull-Out Security)
ในระบบการตัดเฉือน 5 แกนความแม่นยำสูง จุดเชื่อมต่อระหว่างสปินเดิลกับหัวจับเครื่องมือ (Spindle-to-Holder Interface) คือ "จุดสัมผัสแรก (The First Interface)" ที่ทำหน้าที่ส่งผ่านกำลัง แรงบิด และความแม่นยำทางเรขาคณิตทั้งหมดจากเครื่องจักรไปสู่คมตัด ทั้งผิวเทเปอร์ (Taper) และหน้าแปลน (Flange Face) ถูกเจียระไนอย่างละเอียดในระดับไมครอน เพราะความคลาดเคลื่อนเชิงมุมเพียงเสี้ยววินาทีที่จมูกสปินเดิล จะถูกขยายตัวตามสัดส่วนความยาวก้านเครื่องมือที่ยื่นออกไป (Abbe Error / Cantilever Amplification) กลายเป็นความเยื้องศูนย์และการโก่งตัวขนาดใหญ่ที่ปลายเครื่องมือตัด (TCP)
ปัญหาทางฟิสิกส์ที่สำคัญที่สุดของหัวจับแบบ ปลายเรียวชันมาตรฐาน (Standard Steep Taper 7:24 เช่น SK, BT, CAT) ซึ่งสัมผัสเฉพาะผิวเรียวเพียงอย่างเดียว (Taper-Only Contact) โดยมีช่องว่างเว้นไว้ระหว่างหน้าแปลนหัวจับกับจมูกสปินเดิล จะปรากฏชัดเจนเมื่อสปินเดิลหมุนด้วยความเร็วสูงเกิน 12,000 RPM ขึ้นไป เนื่องจากแรงเหวี่ยงหนีศูนย์กลาง (Centrifugal Force) จะแปรผันตรงกับกำลังสองของความเร็วรอบ (Fc ∝ ω2) ส่งผลให้ปากกระบอกสปินเดิลที่มีผนังบางกว่าเกิดการขยายตัวออกในแนวรัศมี (Radial Expansion) เร็วกว่าตัวก้านหัวจับที่เป็นเหล็กตัน
เมื่อรูเทเปอร์ของสปินเดิลขยายตัวออก ชุดก้านดึง (Drawbar) ซึ่งดึงสกรูยึด (Retention Knob / Pull Stud) อยู่ตลอดเวลา จะดึงหัวจับเครื่องมือให้จมลึกลงไปในโพรงสปินเดิลตามแนวแกน Z เรียกปรากฏการณ์นี้ว่า "การดึงกลับในแนวแกน Z (Z-Axis Drawbar Pullback)" ซึ่งก่อให้เกิดผลเสียร้ายแรง 3 ประการในงานกัด 5 แกน:
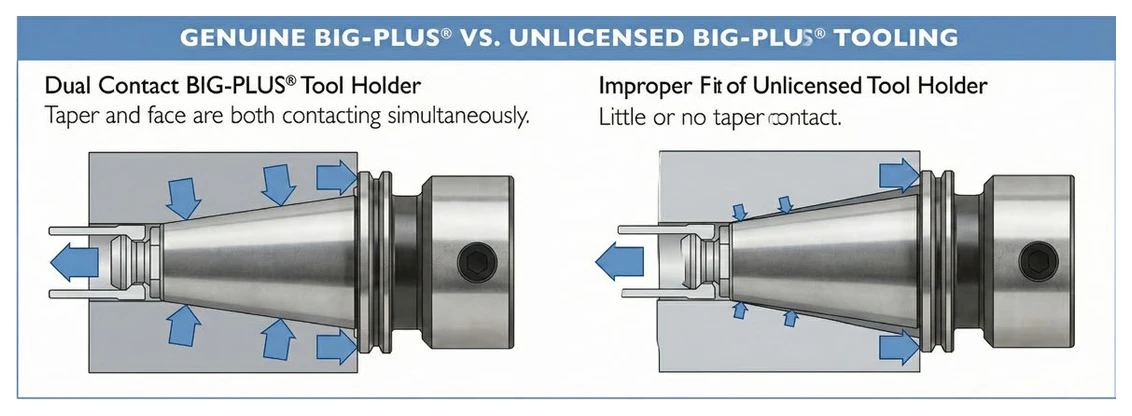
กรณีศึกษาจริงจากโรงงาน (Shop-Floor Reality): ในโรงงานผลิตชิ้นส่วนอากาศยานแห่งหนึ่งที่ใช้สปินเดิล BT50 พบเศษโลหะและคราบ Fretting สะสมที่บริเวณหน้าสัมผัส ส่งผลให้ทุกหัวจับมีความเยื้องศูนย์ (Runout) สูงถึง 0.02 มม. (20 µm) และก่อให้เกิดแรงสั่นสะเทือนย้อนกลับจนตลับลูกปืนสปินเดิลพังเสียหายภายในเวลาเพียง 2,000 ชั่วโมงการทำงาน ดังนั้นการเลือกสถาปัตยกรรมจุดเชื่อมต่อสปินเดิลที่รองรับการสัมผัสคู่ (Dual Contact) และการดูแลความสะอาดผิวเทเปอร์ด้วยผ้าไร้ขุยชุบแอลกอฮอล์ทุกครั้งจึงเป็นสิ่งจำเป็นอย่างยิ่ง
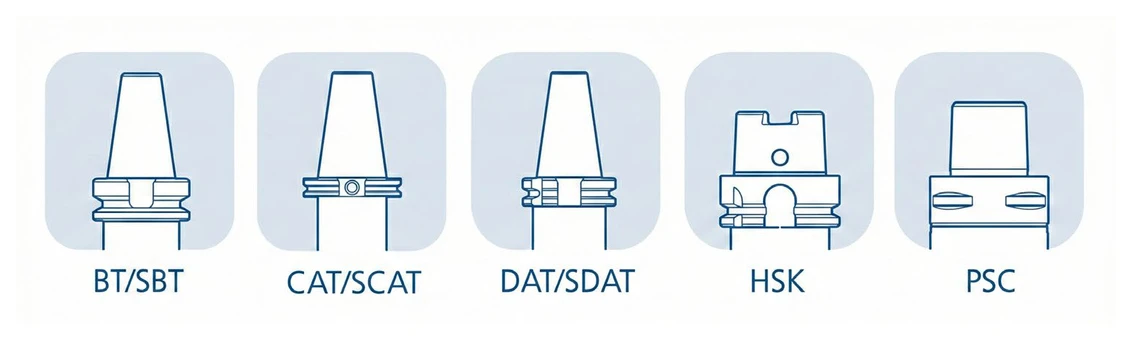
เพื่อเอาชนะข้อจำกัดด้านการขยายตัวจากแรงเหวี่ยงและการสูญเสียความแข็งแกร่งของเทเปอร์มาตรฐาน อุตสาหกรรมการตัดเฉือน 5 แกนสมัยใหม่จึงพัฒนาเทคโนโลยีอินเทอร์เฟซสปินเดิลที่อาศัยหลักการ "การสัมผัสพร้อมกันทั้งผิวเรียวและผิวหน้าแปลน (Simultaneous Taper and Flange Face Contact)" โดยผู้วางแผนกระบวนการต้องเลือกชนิดของอินเทอร์เฟซให้สอดคล้องกับความเร็วรอบ แรงบิด และลักษณะงานดังนี้:
| คุณลักษณะทางเทคนิค (Feature) | Steep Taper มาตรฐาน (SK / BT / CAT) | BIG-PLUS Dual-Contact (BBT / BCV) | HSK-A / HSK-E (ISO 12164) | PSC "Capto" (ISO 26623) / KM4X |
|---|---|---|---|---|
| รูปแบบการสัมผัส (Contact Type) | สัมผัสเฉพาะผิวเรียว 7:24 (Taper-Only) | สัมผัสคู่: ผิวเรียว 7:24 + หน้าแปลน (Dual-Contact) | ก้านเรียวกลวง 1:10 + หน้าแปลน (Hollow Dual-Contact) | เรียวโพลิกอน + หน้าแปลน (Polygonal Dual-Contact) |
| ขีดจำกัดความเร็วรอบใช้งานจริง | ≤ 12,000 RPM (เริ่มเกิด Z-pullback) | 15,000 – 20,000+ RPM | HSK-A: ~25,000–30,000 RPM HSK-E: 40,000–60,000+ RPM |
12,000 – 25,000 RPM (ขึ้นกับขนาด C4–C10) |
| ความเสถียรตามแนวแกน Z ที่รอบสูง | ต่ำ (ถูกดึงจมลงเมื่อรอบสูง) | สูง (หน้าแปลนยันรับป้องกันการจม) | ยอดเยี่ยม (ก้านกลวงขยายตัวตามสปินเดิล) | ยอดเยี่ยม (จัดตำแหน่งแนวแกนแม่นยำสูง) |
| ความสามารถในการส่งแรงบิดและต้านแรงดัด | ปานกลาง (BT50/CAT50 สูงในรอบต่ำ) | สูงมาก (เพิ่มความแข็งแกร่งจากหน้าแปลน) | สูง (สมดุลน้ำหนักเบา เปลี่ยนเครื่องมือเร็ว) | สูงสุด (Self-centering ไร้ร่องคีย์ รับแรงบิดหนัก) |
| อุตสาหกรรมและการใช้งานหลัก | งานกัด 3–5 แกนทั่วไป, Job Shop รอบต่ำ-กลาง | อัปเกรดเครื่อง BT/CAT งานแม่พิมพ์และกัดหนัก | มาตรฐานหลักเครื่อง 5 แกน แม่พิมพ์ การแพทย์ อากาศยาน | เครื่อง Mill-Turn, โครงสร้างอากาศยาน Ti/HRSA งานหนัก |
ในขณะที่อินเทอร์เฟซฝั่งสปินเดิลเป็นตัวกำหนดความแข็งแกร่งระดับมหภาค "จุดสัมผัสที่สอง (The Second Interface: Holder-to-Tool Clamping)" คือกลไกภายในหัวจับที่ยึดก้านเครื่องมือตัดคาร์ไบด์ไว้ ซึ่งส่งผลโดยตรงต่อค่าความเยื้องศูนย์ระดับไมครอน (Micro Runout), การดูดซับแรงสั่นสะเทือน (Damping), ความเพรียวบางของจมูกหัวจับ (Interference Contour) และความต้านทานการถูกดึงหลุด (Pull-Out Resistance) โดยเทคโนโลยีหลักทั้ง 5 ระบบในงาน 5 แกนมีจุดเด่นทางวิศวกรรมที่แตกต่างกันอย่างชัดเจน:
h6 เข้าไป เมื่อเย็นตัวลง เนื้อเหล็กของหัวจับจะหดรัดก้านเครื่องมือด้วยแรงเสียดทาน 360 องศาเสมือนเป็นโลหะชิ้นเดียวกัน (Monoblock-like Stiffness) ให้ค่าความเยื้องศูนย์ TIR ≤ 3 µm ที่ระยะ 3×D มีรูปทรงเพรียวบางที่สุด (Slim Profile) เหมาะสำหรับการเอียงหัวจับเข้ากัดในโพรงแคบและลึกของงาน 5 แกน รองรับสมดุลระดับ G2.5 ที่ความเร็ว 15,000–60,000 RPM และหากเสริมร่องเกลียวป้องกันการดึงหลุด (เช่น HAIMER Safe-Lock) จะสามารถใช้กัดหยาบแบบ HPC/Trochoidal ในไทเทเนียมได้โดยไม่ลื่นหลุด ข้อจำกัดคือมีการดูดซับแรงสั่นสะเทือนต่ำกว่าระบบไฮดรอลิก และมีอายุการใช้งานจำกัดตามจำนวนรอบการให้ความร้อน (Heat Cycles)| เทคโนโลยีการยึดจับ (Clamping System) | ค่าความเยื้องศูนย์ (TIR @ 3×D) | ความแข็งแกร่ง / แรงบิดยึดจับ | การดูดซับแรงสั่น (Damping) | รูปทรงความเพรียวบาง (Clearance) | งาน 5 แกนที่เหมาะสมที่สุด (Best Application) |
|---|---|---|---|---|---|
| Thermal Shrink-Fit (+ Safe-Lock) |
≤ 3 µm | สูงมาก (สูงสุดเมื่อมี Safe-Lock) | ต่ำ - ปานกลาง (เสมือนเนื้อเดียว) | ยอดเยี่ยม (Slim Profile เข้าโพรงลึก) | งานกัด 5 แกนโพรงลึก, HSC/HDC, งานกัดหยาบ HPC (เมื่อมี Safe-Lock) |
| Hydraulic Expansion (เช่น SCHUNK TENDO) |
≤ 3 µm | ปานกลาง - สูง | ดีเยี่ยม (ชั้นน้ำมันซับแรงสั่น) | ปานกลาง - ดี (รุ่น Slim พิเศษ) | งานเก็บผิวละเอียดผนังบาง, อากาศยาน/การแพทย์, เจาะแม่นยำสูง |
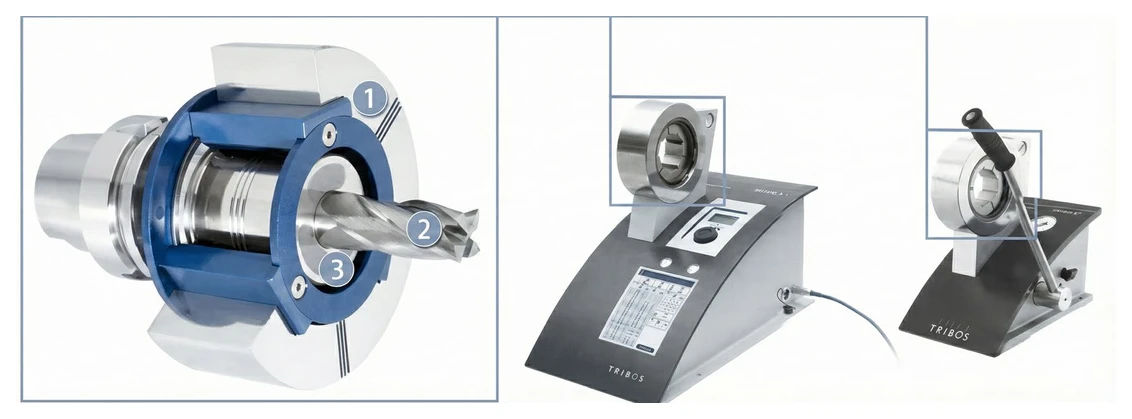
| Polygonal Elastic (SCHUNK TRIBOS) |
≤ 3 µm | ปานกลาง (เน้นดอกขนาดเล็ก) | ดีมาก (โครงสร้างไร้รอยต่อ) | ยอดเยี่ยม (เพรียวบางพิเศษ) | งาน Micro-Machining, HSC รอบจัดถึง 85,000 RPM, อิเล็กโทรด |
| Mechanical Press-Fit (REGO-FIX powRgrip) |
≤ 3 µm | สูงสุด (แรงบิดสูง ไร้ความร้อน) | ดีเยี่ยม (ซับแรงสั่นผ่านคอลเล็ต) | ดีมาก | งาน HPC/HDC ครบวงจร ทั้งกัดหยาบหนักและเก็บผิวละเอียด 5 แกน |
| Precision Collet (ER-UP / micRun) |
≤ 3–5 µm (ER ปกติ ≤ 10 µm) |
ปานกลาง | ปานกลาง | ปานกลาง (ติดขนาดน็อตล็อก) | งานเจาะ ต๊าป และงานกัดกึ่งละเอียดที่ต้องการความยืดหยุ่นของขนาดก้าน |
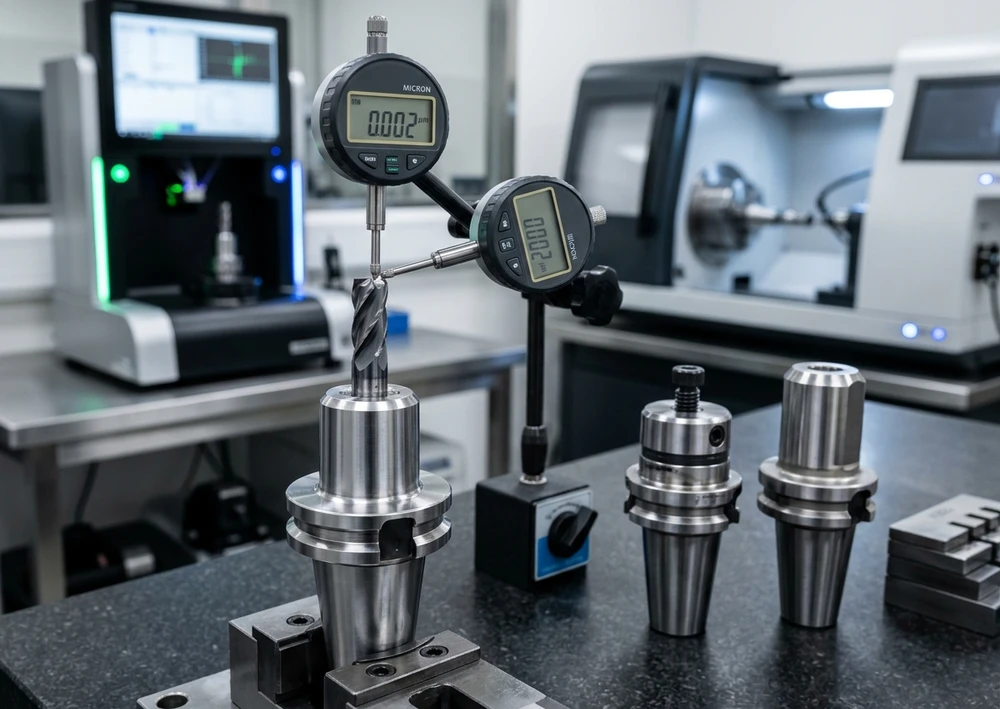
แม้จะมีกลยุทธ์ CAM 5 แกนที่ซับซ้อนที่สุดและดอกกัดคาร์ไบด์เคลือบผิวระดับพรีเมียม แต่หากขาดการควบคุมพารามิเตอร์ที่มองไม่เห็นด้วยตาเปล่า 2 ประการ ได้แก่ ความเยื้องศูนย์รวม (Total Indicated Runout: TIR) และ การถ่วงสมดุล (Dynamic Balancing) กระบวนการตัดเฉือนก็จะล้มเหลวทันที ในบทที่ 10 (หน้า 131–134) Roland Zaugg ได้สรุปกฎเหล็กเชิงปริมาณที่พิสูจน์แล้วจากหน้างานจริง ซึ่งวิศวกรทุกคนต้องยึดถือเป็นมาตรฐานบังคับ
1. กฎเหล็กของความเยื้องศูนย์ (The Golden Rule of Runout – TIR): ค่า TIR คือระยะเบี่ยงเบนในแนวรัศมีของคมตัดจากแกนหมุนที่แท้จริงของสปินเดิล (วัดที่ระยะยื่น 3×D จากปลายหัวจับ) กฎพื้นฐานระบุว่า ค่า TIR สูงสุดต้องไม่เกิน 1% ของเส้นผ่านศูนย์กลางดอกกัด (เช่น ดอกเอ็นมิล Ø 0.5 มม. ต้องมี TIR ไม่เกิน 5 µm และสำหรับงานเก็บผิวละเอียด HSC/HDC ต้องคุมให้ TIR ≤ 3 µm) ข้อมูลเชิงประจักษ์จากหนังสือระบุไว้อย่างชัดเจนว่า:
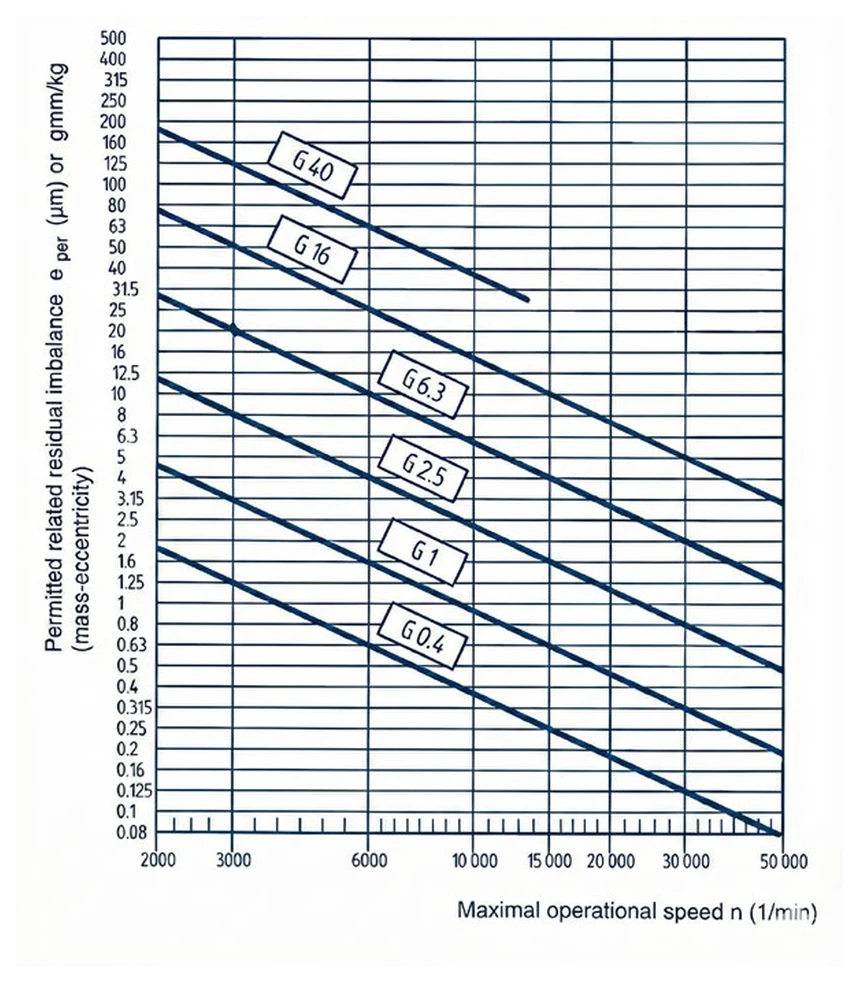
2. การถ่วงสมดุลเชิงพลวัตตามมาตรฐาน ISO 1940-1 (Dynamic Balancing): ความไม่สมดุล (Unbalance: U มีหน่วยเป็น g·mm) เกิดจากการกระจายมวลที่ไม่สมมาตรรอบแกนหมุน เช่น ร่องคีย์ น็อตล็อก หรือความคลาดเคลื่อนของดอกกัด เนื่องจากแรงเหวี่ยงหนีศูนย์กลางเพิ่มขึ้นตามกำลังสองของความเร็วรอบ (F = U · ω2) ที่ความเร็วรอบ 20,000 RPM ความไม่สมดุลเพียง 1 g·mm จะสร้างแรงเหวี่ยงกระแทกมากกว่า 40 นิวตัน (เทียบเท่าตุ้มน้ำหนักกว่า 4 กิโลกรัมเหวี่ยงดึงตลับลูกปืนสปินเดิลตลอดเวลา!) มาตรฐานสากล ISO 1940-1 จึงกำหนดเกรดคุณภาพการถ่วงสมดุล (G-Grade) ไว้ดังนี้:
| พารามิเตอร์ควบคุม (Parameter) | เกณฑ์มาตรฐานในงาน 5 แกน (Target Spec) | ผลกระทบหากละเลย (Consequence of Neglect) | แนวทางปฏิบัติในโรงงาน (Shop-Floor Action) |
|---|---|---|---|
| ความเยื้องศูนย์รวม (TIR @ 3×D) | ≤ 3 µm สำหรับงาน HSC/Finishing (และต้อง ≤ 1% ของ Ø ดอกกัด) |
TIR 10 µm ลดอายุทูลลง > 50%; คมตัดรับโหลดซ้ำข้างเดียว เกิดรอยสะท้าน | วัดค่า TIR บนเครื่อง Presetter ทุกครั้ง และตรวจซ้ำทันทีหลังเกิดเหตุเครื่องชนหรือดอกหัก |
| เกรดการถ่วงสมดุล (ISO 1940-1) | G2.5 ที่ 20,000–25,000 RPM (G1.0 สำหรับงาน Aero/Medical) |
ที่ 20,000 RPM ค่า 1 g·mm สร้างแรงเหวี่ยง > 40 N ทำลายแบริ่งสปินเดิลและเกิด Chatter | ถ่วงสมดุลทั้งชุดประกอบ (Holder + Tool + Pull Stud + Collet Nut) แบบ 2 ระนาบเมื่อเกิน 12,000 RPM |
| การบำรุงรักษาผิวเทเปอร์และแรงดึง | ปราศจากรอย Fretting และแรงดึง Drawbar ตามสเปก OEM | เกิดสนิมเสียดสี (Fretting corrosion) หัวจับเอียง 0.02 มม. สปินเดิลพังใน 2,000 ชม. | เช็ดทำความสะอาดรูสปินเดิลและก้านเทเปอร์ด้วยผ้าไร้ขุยทุกครั้ง และวัดแรงดึง Drawbar ตามรอบ |
© 2022 Machine Tech Co., Ltd. All Rights Reserved. Web design by 1001click.