จาก CAD/CAM สู่การผลิตจริง: การเชื่อมรอยต่อการทำงานเพื่อชิ้นงานที่มีความแม่นยำสูง
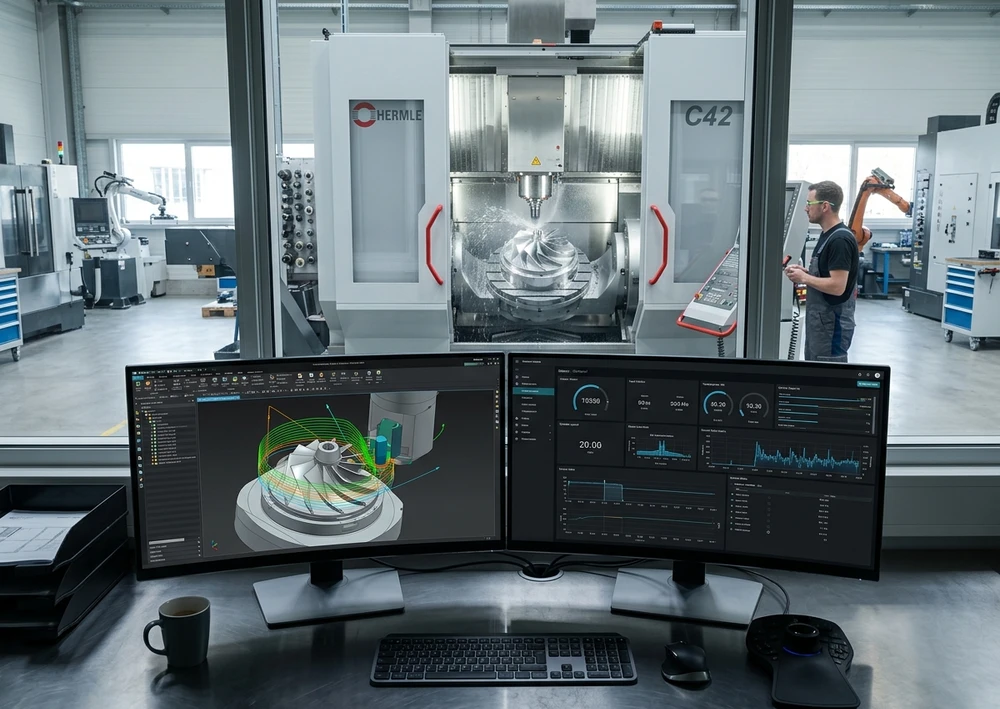
ในการผลิตชิ้นงานด้วยเครื่องกัด CNC 5 แกน ความแม่นยำและคุณภาพของชิ้นงานสำเร็จรูปไม่ได้ถูกตัดสินในจังหวะที่ดอกกัดสัมผัสเนื้อโลหะเพียงอย่างเดียว แต่ถูกกำหนดมาตั้งแต่ความสมบูรณ์ของสายโซ่ข้อมูลดิจิทัล (CAD → CAM → Post-Processor → NC Verification → Shop-Floor Setup) หากเกิดช่องว่างหรือความคลาดเคลื่อนในการสื่อสารระหว่างโลกเสมือนในคอมพิวเตอร์กับโลกกายภาพที่หน้าเครื่องจักรเพียงจุดเดียว ต่อให้ใช้เครื่องกัด 5 แกนระดับท็อปของโลกก็อาจเกิดการชนเสียหายหรือผลิตชิ้นงานที่หลุดพิกัดความเผื่อได้
อ้างอิงจากบทที่ 6 (Manufacturing Process หน้า 48–79) ของหนังสือ The Art & Science of 5-Axis Machining บทความนี้จะถอดรหัสขั้นตอนการเชื่อมรอยต่อทุกจุดในห่วงโซ่การผลิต ตั้งแต่การสร้างพื้นผิว Spline ในระบบ CAD การเลือกใช้ระบบ CAM และ Post-Processor การจำลองตรวจสอบ G-code จริงด้วย Digital Twin ไปจนถึงกฎทองของการจัดแนวพิกัดชิ้นงานบนโต๊ะเครื่องจักร
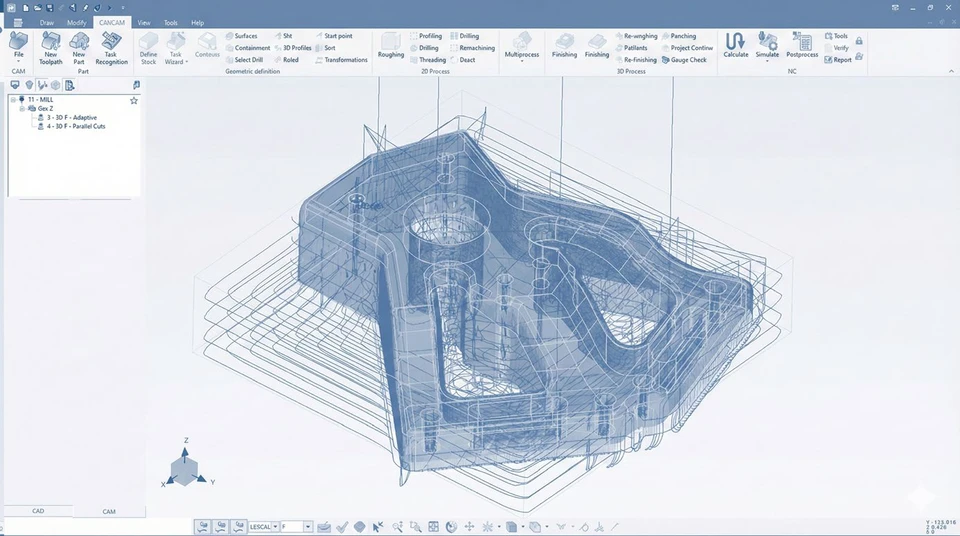
4 จุดเชื่อมต่อสำคัญจากหน้าจอ CAD/CAM สู่ชิ้นงานจริงระดับไมครอน
- การวางโครงสร้างกระดูกสันหลังของกระบวนการ (Process Backbone): เชื่อมโยง 10 ขั้นตอนหลักตั้งแต่การวิเคราะห์ข้อมูลไปจนถึงการกัดงานจริงโดยไม่มีข้อมูลตกหล่น
- คุณภาพของโมเดล 3D CAD และการสร้างโมเดลที่ค่ากลางพิกัดความเผื่อ (Mean-Tolerance Modeling): ป้องกันรอยเหลี่ยมบนผิวโค้ง 3 มิติตั้งแต่ต้นทาง
- Post-Processing และการทวนสอบ G-Code จริง (True G-Code Digital Twin Verification): ตรวจสอบขีดจำกัดแกนหมุน จุดเอกฐาน (Singularity) และการชนแบบ 100%
- การจัดแนวพิกัดที่หน้าเครื่อง (Coordinate Alignment): ปรับระบบพิกัดเครื่องจักรให้เข้าหาชิ้นงานด้วยหัวโพรบ 3 มิติ แทนการเสียเวลาเคาะตั้งชิ้นงานด้วยมือ
Read your interested topic
1. กระดูกสันหลังของกระบวนการผลิต 10 ขั้นตอน (The Backbone of the Manufacturing Process)
ในบทที่ 6 (หน้า 48–49) ผู้เขียนชี้ให้เห็นว่า หากส่งแบบงานทางเทคนิคและไฟล์ 3D โมเดลชุดเดียวกันไปให้โรงงาน 10 แห่ง แต่ละแห่งอาจเลือกวิธีการผลิตที่แตกต่างกัน แต่โรงงานที่ประสบความสำเร็จสูงสุดจะมี “กระดูกสันหลังของกระบวนการผลิต” (Backbone of the Process) จำนวน 10 ขั้นตอนที่เชื่อมโยงถึงกันอย่างไร้รอยต่อ:
- การวิเคราะห์ข้อมูล (Data Analysis): ตรวจสอบแบบงาน 2D ควบคู่กับไฟล์ 3D วิเคราะห์พิกัดความเผื่อ GD&T และความเป็นไปได้ในการผลิต
- การเตรียมกระบวนการ (Process Preparation): กำหนดลำดับขั้นการผลิต กลยุทธ์การจับยึด และรายการเครื่องมือตัดร่วมกับทุกฝ่าย
- การสร้างและเตรียมโมเดล CAD (3D CAD Modeling): ปรับปรุงคุณภาพผิว ปิดรูหรือลบฟีเจอร์ที่ไม่จำเป็นสำหรับการคำนวณทางเดินทูล
- การเลือกแนวทางการเขียนโปรแกรม (CAM vs. WOP): เลือกใช้ระบบ CAM เต็มรูปแบบ หรือการเขียนโปรแกรมหน้าเครื่อง (Workshop-Oriented Programming) ให้เหมาะกับความซับซ้อน
- การกำหนดกลยุทธ์และรูปทรงเครื่องมือตัดในระบบ CAM (CAM Strategy & Tool Geometry): คำนวณเส้นทางเดินทูลและการควบคุมเวกเตอร์ 5 แกน
- การแปลงรหัสและจำลองตรวจสอบ (Post-Processing & NC Verification): แปลงข้อมูลเป็น G-code เฉพาะเครื่องและจำลองการชน
- การเตรียมเครื่องมือตัดและหัวจับ (Tool Presetting): ประกอบทูล วัดความยาวและรัศมีจริงด้วยเครื่อง Presetter
- การตั้งค่าเครื่องจักรและจัดแนวพิกัด (Machine Setup & Alignment): ติดตั้งฟิกซ์เจอร์และวัดศูนย์ชิ้นงานด้วยหัวโพรบ
- การตัดเฉือนจริง (Milling Process): เดินเครื่องด้วยความเสถียรและตรวจสอบระหว่างกระบวนการ
- การสรุปผลและจัดทำแม่แบบมาตรฐาน (Templates & Continuous Improvement): บันทึกพารามิเตอร์ที่สมบูรณ์กลับเข้าสู่ฐานข้อมูล
2. คุณภาพพื้นผิว 3D CAD, สไปลน์โมเดลลิง (Spline Modeling) และการปรับพิกัดความเผื่อสู่ค่ากลาง
กฎพื้นฐานที่มักถูกมองข้ามในการเขียนโปรแกรม CAM คือ “ชิ้นงานที่กัดออกมาจากเครื่อง 5 แกน จะไม่มีวันมีความเรียบเนียนหรือแม่นยำเกินกว่าคุณภาพทางคณิตศาสตร์ของไฟล์ 3D CAD ต้นฉบับ” ในบทที่ 6 (หน้า 57–58) ได้ชี้ให้เห็นจุดอ่อนสำคัญ 2 ประการของข้อมูล CAD ที่ส่งผลกระทบโดยตรงต่อชิ้นงานจริง:
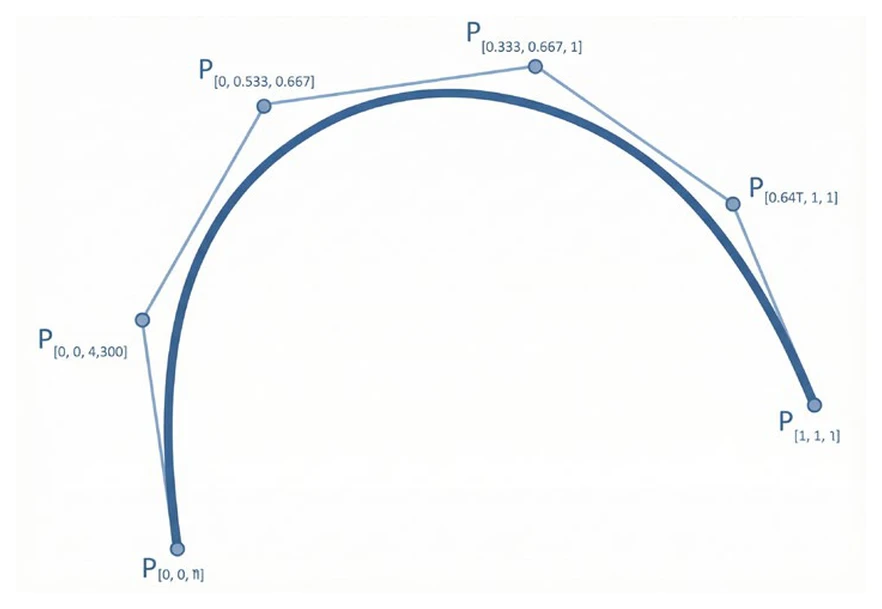
- ความต่อเนื่องของเส้นโค้งสไปลน์ (Spline Continuity & Import Tolerances): โมเดลรูปทรงอิสระ (เช่น ใบพัด Impeller แม่พิมพ์ หรือชิ้นงานอากาศยาน) ถูกสร้างขึ้นจากชุดสมการพหุนามที่เรียกว่า Spline / NURBS หากการส่งออกและนำเข้าไฟล์ข้ามซอฟต์แวร์ (เช่น STEP หรือ IGES) ตั้งค่าความละเอียดต่ำเกินไป ผิวโค้งที่ควรจะเรียบลื่นจะถูกแปลงเป็นระนาบเหลี่ยมเล็กๆ (Facets) ซึ่งคอนโทรลเลอร์ 5 แกนความแม่นยำสูงจะกัดตามรอยเหลี่ยมนั้นออกมาบนผิวชิ้นงานจริงทันที!
- การปรับขนาดโมเดลสู่ค่ากลางของพิกัดความเผื่อ (Mean-Tolerance Modeling): แบบ 3D CAD มักถูกวาดที่ตัวเลขกลมๆ (Nominal Dimension) แต่ในแบบ 2D อาจกำหนดพิกัดความเผื่อที่ไม่สมมาตร เช่น $\varnothing 20^{+0.020}_{+0.000}\ \text{mm}$ หรือ $\text{H7}$ หากโปรแกรมเมอร์ใช้ผิว 3D เดิมคำนวณทางเดินทูลโดยตรง ขนาดเป้าหมายจะอยู่ที่ขอบล่างสุด ($20.000\ \text{mm}$) ซึ่งเสี่ยงต่อการหลุดสเปกทันทีที่ทูลสึกหรอ ดังนั้นจึงต้องปรับแก้โมเดลหรือกำหนด Offset ให้เล็งเป้าไปที่ ค่ากลางของพิกัดความเผื่อ ($20.010\ \text{mm}$) เสมอ
3. กระบวนการ Post-Processing และการทวนสอบโปรแกรม NC ด้วย Digital Twin
ระบบ CAM ทำหน้าที่คำนวณเส้นทางเดินของเครื่องมือตัดในรูปแบบข้อมูลกลาง (CL-Data: ตำแหน่งปลายทูล $X, Y, Z$ และเวกเตอร์ทิศทางทูล $I, J, K$) แต่ข้อมูลนี้ยังไม่สามารถนำไปรันบนเครื่องจักรได้โดยตรง ผู้ที่ทำหน้าที่เป็น “ล่ามแปลภาษา” ที่สำคัญที่สุดคือ โพสต์โปรเซสเซอร์ (Post-Processor) (หน้า 68–70) ซึ่งจะแปลงข้อมูล CL-Data ให้เป็นรหัส G-code เฉพาะเจาะจงตามคอนโทรลเลอร์ (เช่น Siemens TRAORI, Heidenhain TCPM, Fanuc G43.4, Haas G234) และตามโครงสร้างจลนศาสตร์ของเครื่องแต่ละรุ่น
ข้อควรระวังสูงสุดคือ การจำลองการกัดภายในซอฟต์แวร์ CAM ทั่วไปมักเป็นการจำลองจากข้อมูล CL-Data ก่อนผ่าน Post-Processor ซึ่งมองไม่เห็นการเคลื่อนที่จริงของเครื่องจักรเมื่อเกิดสภาวะต่อไปนี้:
- การหมุนกลับทิศทางอย่างรวดเร็ว (Unwinding / Rewind Move) เมื่อแกนหมุนชนขีดจำกัดองศา (Rotary Axis Travel Limits)
- การแกว่งตัวอย่างรุนแรงของแกน C เมื่อเวกเตอร์ทูลเคลื่อนผ่านจุดขั้วศูนย์กลาง (Pole / Singularity)
- การเคลื่อนที่เชื่อมระหว่างจุด (Linking & Retract Moves) หรือท่าเปลี่ยนทูลที่อาจทำให้โฮลเดอร์ชนกับฟิกซ์เจอร์
ดังนั้น โรงงานมาตรฐานสูงจึงต้องใช้ซอฟต์แวร์ NC Verification (True G-Code Simulation / Digital Twin) ที่อ่านรหัส G-code หลังผ่าน Post-Processor แล้ว มาจำลองกับโมเดล 3 มิติของเครื่องจักร ฟิกซ์เจอร์ และหัวจับที่มีขนาดตรงกับของจริง 100% เพื่อรับประกันความปลอดภัยตั้งแต่การรันชิ้นแรก
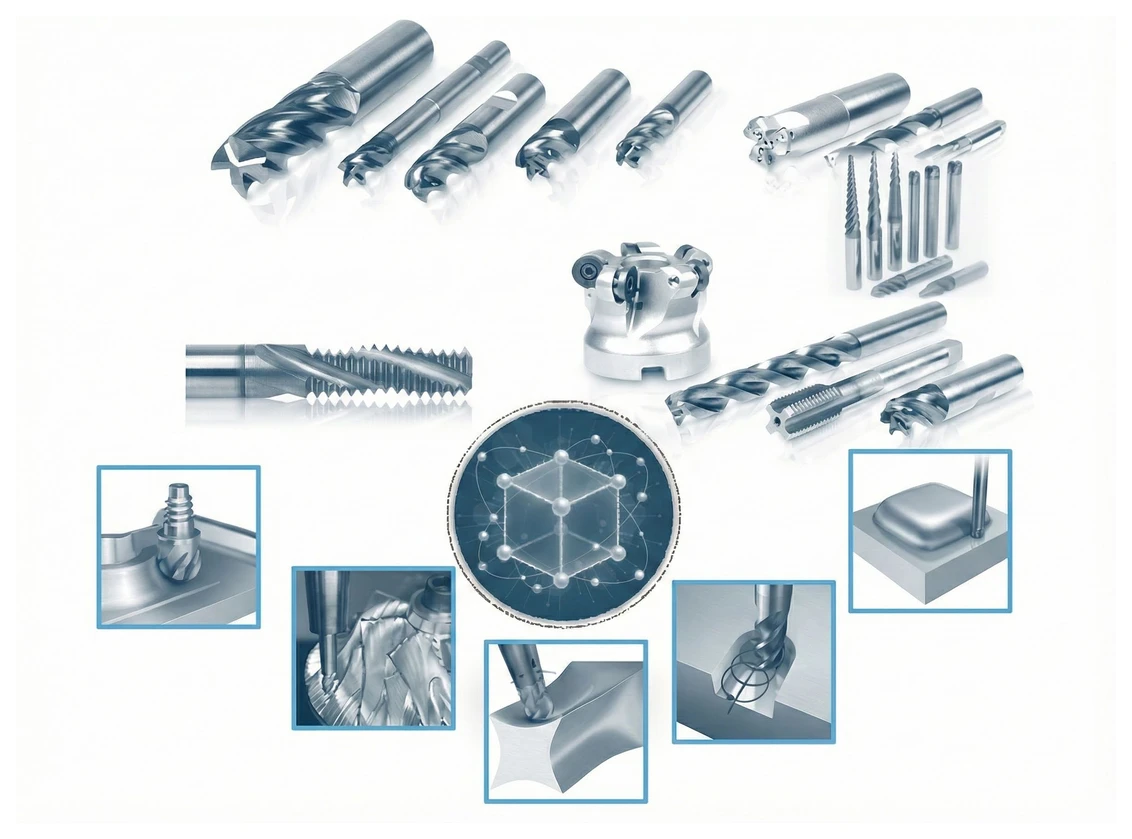
4. จุดที่โปรแกรมมิ่งพบกับความจริงทางกายภาพ: การตั้งทูลและกฎทองของการจัดแนวพิกัด (Coordinate Alignment)
ในบทที่ 6 (หน้า 73–75) ผู้เขียนได้สรุปประโยคทองที่ควรติดไว้ในทุกโรงงานว่า: “ขั้นตอนการตั้งค่าเครื่องมือและเครื่องจักรคือจุดที่โปรแกรมมิ่งมาพบกับความเป็นจริงทางกายภาพ ความผิดพลาดเพียงเล็กน้อยในจุดนี้สามารถลบล้างความแม่นยำทั้งหมดที่สร้างมาในขั้นตอน CAD/CAM ได้ทันที” การเชื่อมรอยต่อสุดท้ายหน้าเครื่องจักรประกอบด้วย 2 แนวทางปฏิบัติหลัก:
- การวัดความยาวและรัศมีทูลจริงและการจัดการ Gauge Length: ความยาวทูลที่ยื่นออกจากโฮลเดอร์ (Overhang / Gauge Length) ที่ประกอบจริงต้องไม่สั้นกว่าค่าที่จำลองไว้ใน Digital Twin และต้องวัดค่าความยาว ($L$) และรัศมี ($R$) ด้วยเครื่องตั้งทูลความแม่นยำสูง (Optical/Laser Tool Presetter) ส่งข้อมูลเข้าสู่ตารางทูลของเครื่องโดยตรงเพื่อตัดความผิดพลาดจากการคีย์ตัวเลขด้วยมือ
- กฎทองของการจัดแนวพิกัด (Coordinate Alignment — หน้า 74): “ข้อผิดพลาดที่พบบ่อยและสิ้นเปลืองเวลาที่สุด คือการพยายามใช้ค้อนเคาะปรับชิ้นงานให้ขนานเข้ากับแกนของเครื่องจักร แทนที่จะปรับระบบพิกัดของเครื่องจักรให้หมุนเข้าหาชิ้นงาน!” ในเครื่องกัด 5 แกนยุคใหม่ ผู้ปฏิบัติงานเพียงแค่วางฟิกซ์เจอร์ลงบนระบบ Zero-Point แล้วใช้ หัวโพรบ 3 มิติ (3D Touch Probe) แตะวัดระนาบชิ้นงาน เพื่อให้คอนโทรลเลอร์คำนวณการหมุนเฟรมพิกัด 3 มิติ (3D Coordinate Rotation / Dynamic Work Offset) เข้าหาชิ้นงานโดยอัตโนมัติภายในไม่กี่วินาที
![Line Machine Tech]()
![facebook Machine Tech]()