



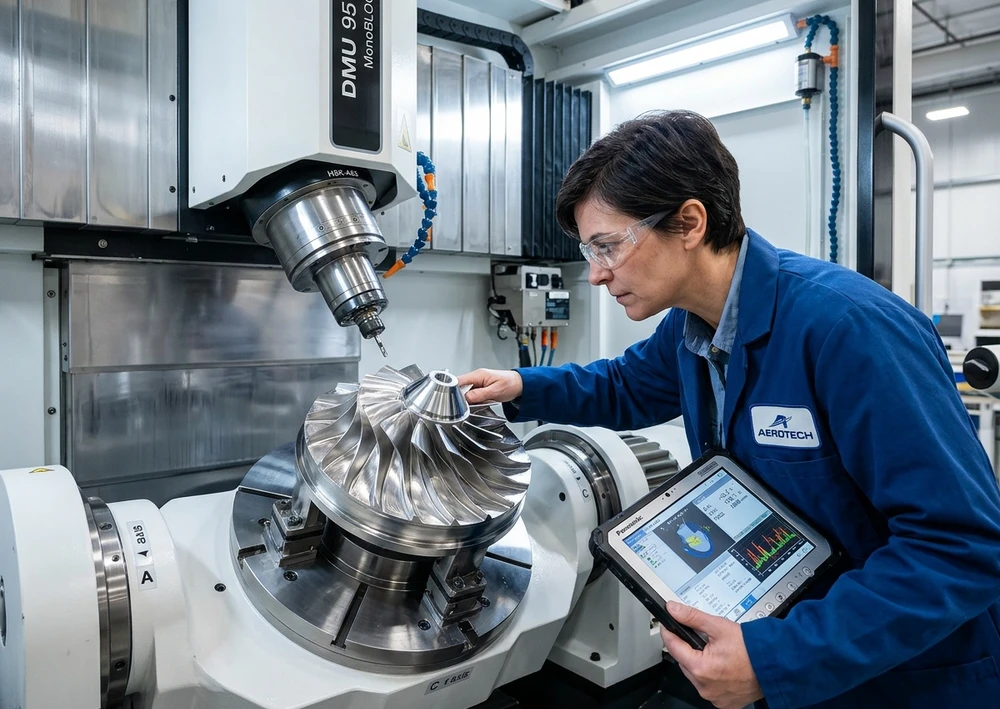
การยกระดับสายการผลิตสู่เครื่องจักรกล CNC 5 แกน (5-Axis Machining) มอบอิสระทางเรขาคณิตที่ไร้ขีดจำกัด แต่ในขณะเดียวกันก็นำมาซึ่งความท้าทายเชิงวิศวกรรมรูปแบบใหม่ที่ซับซ้อนกว่างาน 3 แกนอย่างมาก วิศวกรและช่างเทคนิคหน้างานมักพบปัญหาที่ดูเหมือนหาสาเหตุไม่ได้ เช่น รอยสะท้านหรือรอยพักมีด (Witness & Dwell Marks) บนผิวโค้ง 3 มิติ อาการที่เครื่องจักรชะลอความเร็วป้อน (Feedrate Drops) เองโดยไม่ทราบสาเหตุ ปัญหาชิ้นงานที่วัดบนเครื่องได้ค่าความเผื่ออยู่ในเกณฑ์ ±5 µm แต่กลับบิดงอผิดรูปไปถึง 50 µm ทันทีที่ปลดออกจากปากกาจับงาน หรือเวลาการผลิตจริง (Actual Cycle Time) ที่สูงกว่าค่าจำลองในซอฟต์แวร์ CAM เกือบสองเท่า
ในบทที่ 7, 8 และ 11 ของหนังสือ The Art & Science of 5-Axis Machining โดย Roland Zaugg ได้วางปรัชญาพื้นฐานของการวิเคราะห์ปัญหาไว้ด้วยกฎเหล็กข้อแรกคือ: "เชื่อมั่นในเครื่องจักร — แต่จงตั้งคำถามกับกระบวนการของคุณก่อน (Trust the Machine – Challenge Your Process First)" เครื่องจักร 5 แกนสมัยใหม่ถูกสร้างขึ้นภายใต้มาตรฐานสากลที่แม่นยำอยู่แล้ว กว่า 90% ของความผิดพลาดไม่ได้เกิดจากความบกพร่องของฮาร์ดแวร์เครื่องจักร แต่เกิดจากการที่โปรแกรมเมอร์ CAM และผู้ตั้งงานละเลยข้อจำกัดทางฟิสิกส์ของความเร็วตัด พลศาสตร์ของแกนหมุน และความเค้นจากการจับยึด
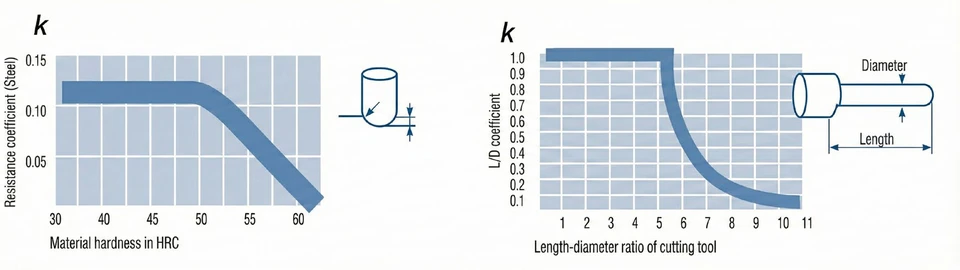
บทความนี้รวบรวมแนวทางการวินิจฉัยและแก้ไขปัญหาเชิงระบบ (Systematic Troubleshooting) สำหรับเครื่อง CNC 5 แกน โดยเชื่อมโยงตั้งแต่การวิเคราะห์เมทริกซ์ ความแม่นยำเทียบกับความเที่ยงตรง (Accuracy vs. Precision) การจัดมุมเอียงเครื่องมือตัดเพื่อขจัดจุดอับความเร็วตัด กฎของแกนที่จำกัดความเร็วในระบบคิเนมาติกผสม ไปจนถึงการออกแบบระบบจับยึดแบบปลอดความเค้น และกรณีศึกษาเปรียบเทียบผลลัพธ์จากโรงงานจริง
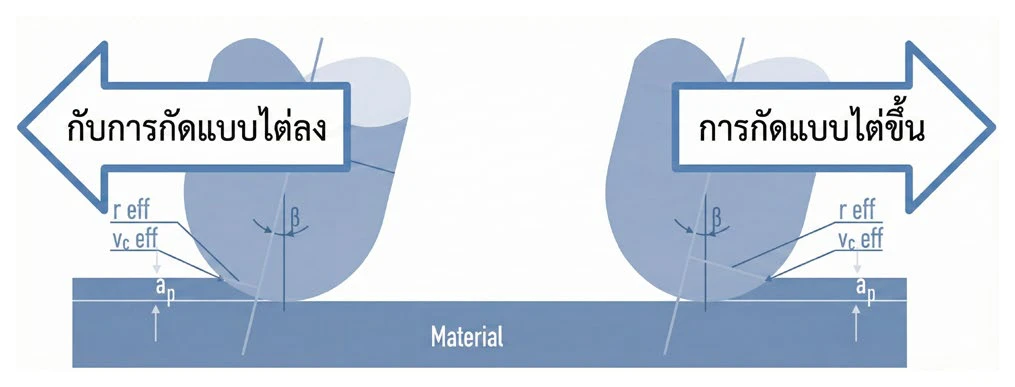
หนึ่งในปัญหาด้านคุณภาพผิวงานที่พบบ่อยที่สุดในการกัดพื้นผิวโค้ง 3 มิติ คือการเกิดรอยขุ่นมัว รอยครูด หรือลวดลายผิวที่ไม่สม่ำเสมอเมื่อใช้ดอกกัดปลายมน (Ball-Nose End Mill) สาเหตุหลักเกิดจากปรากฏการณ์ทางฟิสิกส์ที่เรียกว่า "ปัญหาความเร็วตัดเป็นศูนย์ (The Zero-Cutting-Speed Problem: Vc = 0)" (หน้า 96–97) เมื่อแกนของดอกกัดหัวบอลตั้งฉากกับผิวชิ้นงาน (มุมเอียง 0° เหมือนการกัด 3 แกน) จุดศูนย์กลางปลายสุดของดอกกัดจะมีรัศมีการหมุนที่มีประสิทธิผลเท่ากับศูนย์ (reff = 0 มม.) ส่งผลให้ความเร็วตัดที่จุดกึ่งกลางมีค่าเป็น Vc = 0 ม./นาที
ที่บริเวณ "จุดตาย (Dead Spot)" ตรงปลายสุดของดอกกัด คมตัดจะไม่สามารถเฉือนเนื้อโลหะออกเป็นเศษชิป (Shearing) ได้ตามปกติ แต่จะเกิดการ บดอัด ไถล และเสียดสีอย่างรุนแรง (Crushing, Rubbing, and Micro-Burnishing) ก่อให้เกิดความร้อนสะสมสูงที่ปลายทูล ทำให้วัสดุชิ้นงานเกิดการแข็งตัวจากการแปรรูป (Work Hardening) คมตัดตรงกลางบิ่นเสียหายอย่างรวดเร็ว และทิ้งรอยครูดไว้บนผิวชิ้นงาน
วิธีแก้ไขเชิงวิศวกรรมในงาน 5 แกน: การใช้ความสามารถของแกนหมุนที่ 4 และ 5 เพื่อ เอียงแกนเครื่องมือตัดอย่างต่อเนื่องด้วยมุมนำ (Lead Angle) และ/หรือ มุมเอียงข้าง (Tilt Angle: β) ในช่วง 10° ถึง 15° (หรือสูงสุด 20°) จะช่วยย้ายจุดสัมผัสการตัดออกจากจุดศูนย์กลางปลายดอกกัด ไปยังบริเวณขอบโค้งที่มีรัศมีตัดประสิทธิผล (reff) ขนาดใหญ่ขึ้น นอกจากนี้ เมื่อผสานเข้ากับกลยุทธ์ การกัดแบบไต่ขึ้น (Climb Milling) และการตั้งค่าให้ได้ ผิวงานแบบไอโซโทรปิกไร้ทิศทาง (Isotropic Surface Finish) โดยกำหนดให้อัตราป้อนต่อฟันใกล้เคียงกับระยะเขยิบข้าง (fz ≈ ae ซึ่งมีความสูงคลื่นผิวเชิงทฤษฎีตามสมการ Rth ≈ ae2 / (8r)) จะได้ผลลัพธ์ที่ก้าวกระโดดดังข้อมูลเปรียบเทียบจากหนังสือ (หน้า 97):
| พารามิเตอร์การกัดเก็บผิว (Finishing Parameter) | การตั้งดอกกัดตั้งฉาก 0° / กัดไต่ลง (Conventional / 3-Axis Style) | การเอียงมุม 5 แกน 10°–15° + กัดไต่ขึ้น (5-Axis Optimal Lead/Tilt + Climb) | ผลลัพธ์ทางวิศวกรรม (Engineering Impact) |
|---|---|---|---|
| ความเร็วตัดที่จุดศูนย์กลางปลายมีด | Vc = 0 ม./นาที (Dead Spot) | ขจัดจุด Vc = 0 ออกจากการสัมผัสชิ้นงาน | เปลี่ยนจากการบดอัด/เสียดสี เป็นการเฉือนเศษอย่างสมบูรณ์ |
| รัศมีตัดประสิทธิผล (reff) | 0.94 มม. (ตัวอย่างหน้า 97) | 3.27 มม. (+248% Effective Radius) | ใช้ส่วนโค้งของคมตัดที่แข็งแรงและระบายความร้อนได้ดีขึ้น |
| ความเร็วตัดจริง (Veff) | 30 ม./นาที | 103 ม./นาที (+243% Cutting Speed) | ลดแรงตัด ยืดอายุการใช้งานดอกกัดสูงสุด 3 เท่าตัว |
| ความสม่ำเสมอของผิวงาน (Surface Homogeneity) | เกิดแถบรอยครูดและค่า Ra แตกต่างกันตามความชัน | ผิวไอโซโทรปิกสม่ำเสมอ (เมื่อตั้ง fz ≈ ae) | ลดหรือตัดขั้นตอนการขัดเงาด้วยมือ (Manual Polishing) |
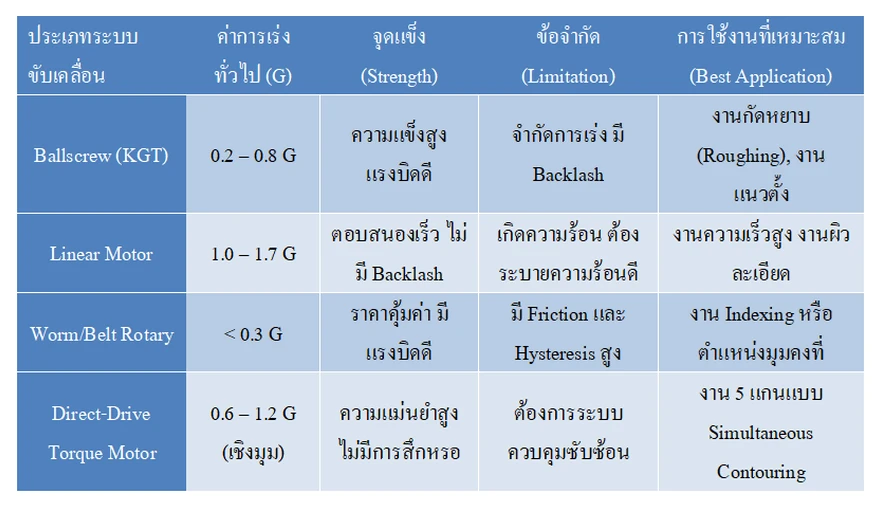
ปัญหาที่สร้างความสับสนให้แก่โปรแกรมเมอร์ 5 แกนมากที่สุดอย่างหนึ่งคือ เหตุใดโปรแกรมที่สั่งอัตราป้อน (Programmed Feedrate: vf) ไว้คงที่ เช่น 4,000 มม./นาที เมื่อรันจริงบนเครื่องจักรกลับเกิดอาการชะลอความเร็วสลับเร่งกระตุก และทิ้งรอยบากหรือรอยพักมีด (Dwell Marks) ไว้บนผิวชิ้นงาน คำตอบอยู่ที่ "กฎของแกนที่จำกัดความเร็ว (The Limiting Axis Rule)" และความไม่สม่ำเสมอของระบบขับเคลื่อนภายในห่วงโซ่คิเนมาติกเดียวกัน (หน้า 99–102)
เครื่องกัด 5 แกนหนึ่งเครื่องมักผสมผสานเทคโนโลยีขับเคลื่อนที่มีสมรรถนะทางพลศาสตร์แตกต่างกันอย่างมาก เช่น แกนเชิงเส้น X/Y/Z อาจขับเคลื่อนด้วยบอลสกรู (Ballscrew: ความเร่ง 0.2–0.5 G) หรือลิเนียร์มอเตอร์ (Linear Motor: 0.8–1.5 G) ในขณะที่แกนหมุน A/B/C อาจใช้เฟืองตัวหนอน (Worm Gear) สายพาน หรือมอเตอร์แรงบิดขับตรง (Direct-Drive Torque Motor: 0.3–1.2 G) ซึ่งต้องแบกรับความเฉื่อยของมวลโต๊ะและฟิกซ์เจอร์ ในการเคลื่อนที่พร้อมกันทั้ง 5 แกน (Simultaneous 5-Axis Interpolation) ระบบควบคุม CNC จะถูกบังคับด้วยกฎทางฟิสิกส์ว่า: "แกนที่ช้าที่สุดในจังหวะการเคลื่อนที่นั้น จะกลายเป็นแกนนำ (Leading / Limiting Axis) ที่จำกัดความเร็วป้อนรวมของอีก 4 แกนที่เหลือทั้งหมด"
เมื่อเส้นทางเครื่องมือใน CAM สั่งให้แกนหมุนต้องหมุนกวาดมุมกว้างในระยะทางเชิงเส้นสั้นๆ (เช่น บริเวณใกล้จุดขั้ว Singularity หรือมุมหักเลี้ยวแคบ) แกนหมุนจะไม่สามารถเร่งความเร็วได้ทัน ระบบควบคุมจึงต้อง ลดความเร็วป้อนรวม (De-rate Feedrate) ลงอย่างฉับพลัน ทำให้ความหนาเศษตัดต่อฟัน (fz) ตกลงเกือบเป็นศูนย์ ดอกกัดจึงหมุนเสียดสีอยู่กับที่จนเกิดรอยไหม้หรือรอยยุบตัวบนผิวงาน นอกจากนี้ พารามิเตอร์ที่ควบคุมความนุ่มนวลของการเคลื่อนที่คือ อัตราการเปลี่ยนแปลงความเร่ง หรือ Jerk (j = da/dt มีหน่วยเป็น m/s³) ดังตัวอย่างการคำนวณเชิงพื้นที่ในหนังสือ (หน้า 99):
แนวทางแก้ไขปัญหาเชิงปฏิบัติ (Actionable Remedies):
| ประเภทระบบขับเคลื่อนแกน (Drive System) | ความเร่งสูงสุดทั่วไป (Acceleration) | ค่า Jerk ทั่วไป (j = da/dt) | พฤติกรรมทางพลศาสตร์และผลกระทบต่อการกัด 5 แกน |
|---|---|---|---|
| Ballscrew Drive (บอลสกรู) | 0.2 – 0.5 G (≈ 2 – 5 m/s²) | 80 – 250 m/s³ | ความแข็งแกร่งเชิงกลสูง แม่นยำ แต่จำกัดความเร่งจากแรงเฉื่อยและแรงเสียดทาน |
| Belt Drive (สายพาน) | 0.4 – 0.8 G (≈ 4 – 8 m/s²) | 150 – 400 m/s³ | คุ้มค่าสำหรับความเร็วปานกลาง แต่มีความยืดหยุ่นตัวเมื่อเปลี่ยนทิศทางกะทันหัน |
| Linear Motor (ลิเนียร์มอเตอร์) | 0.8 – 1.5+ G (≈ 8 – 15 m/s²) | 300 – 800 m/s³ | ไร้แรงเสียดทาน ตอบสนองไวมาก ต้องมีระบบหล่อเย็นควบคุมความร้อนและโครงสร้างซับแรงสั่น |
| Torque Motor (แกนหมุนขับตรง DD) | 0.3 – 1.2 G (≈ 3 – 12 m/s²) | 150 – 600 m/s³ | ไร้ระยะฟรี (Zero Backlash) แม่นยำเชิงมุมสูง แต่ความเร่งจริงขึ้นอยู่กับโมเมนต์ความเฉื่อยของชิ้นงานบนโต๊ะ |
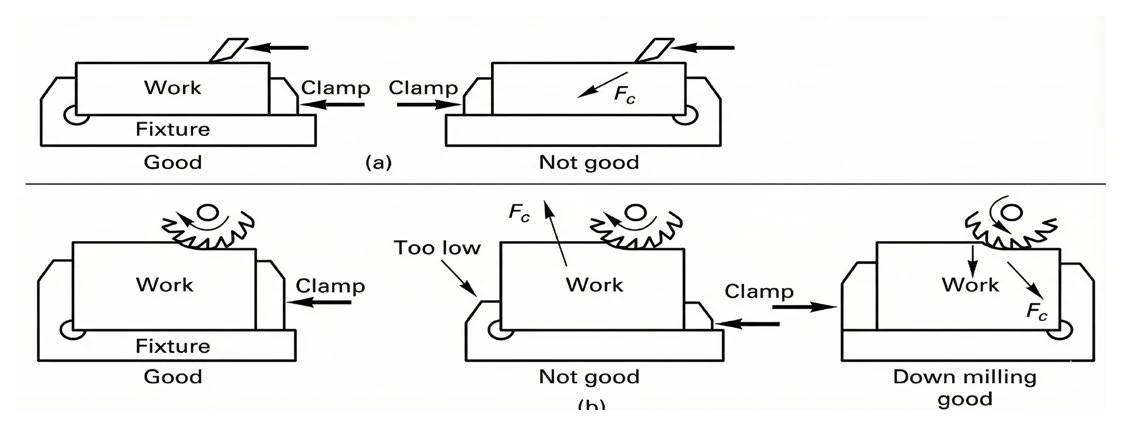
เหตุการณ์คลาสสิกที่สร้างความเสียหายอย่างหนักในงานผลิตความแม่นยำสูงคือ ชิ้นงานที่ตรวจสอบด้วยโพรบ 3 มิติขณะยังจับยึดอยู่บนโต๊ะเครื่องจักรได้ค่าความแม่นยำสมบูรณ์แบบภายใน ±5 µm แต่ทันทีที่ขันปลดปากกาจับงานออกเพื่อนำไปขึ้นวัดบนเครื่อง CMM ชิ้นงานกลับดีดตัวบิดงอ (Spring-back / Warping) ออกไปถึง 50 µm! จากเนื้อหาในบทที่ 7 (หน้า 90–91) และบทที่ 11 (หน้า 144–149) ปัญหานี้เกิดจาก 2 กลไกหลักที่ทำงานซ้อนทับกัน คือ ความเค้นยืดหยุ่นจากแรงบีบจับยึดที่มากเกินไป (Excessive Clamping Force) และ การคลายความเค้นตกค้างภายในเนื้อโลหะดิบ (Internal Residual Stress Release)
เมื่อใช้แรงบีบจากปากกาจับงานสูงเกินไปเพื่อหวังให้ชิ้นงานแน่นหนาในการกัดหยาบ โครงสร้างชิ้นงานจะเกิดการยุบหรือโก่งตัวในระดับยืดหยุ่น (Elastic Deformation) และเมื่อดอกกัดปาดผิวหน้าให้เรียบตรงในสภาพที่ชิ้นงานกำลังถูกบีบโก่งอยู่ ทันทีที่คลายปากกาออก เนื้อโลหะจะดีดตัวกลับสู่สภาวะสมดุลเดิม ส่งผลให้ผิวที่เพิ่งกัดเสร็จกลายเป็นผิวโค้งบิดเบี้ยวทันที นอกจากนี้ การวางชิ้นงานหนักเยื้องไปด้านใดด้านหนึ่งของโต๊ะ หรือห่างจากจุดศูนย์กลางการหมุน (Center of Rotation: CoR) ยังทำให้เกิดการโก่งตัวของแกนแบบไม่เป็นเชิงเส้น (Non-Linear Axis Deviation) และเพิ่มความคลาดเคลื่อนเชิงมุมของแกนหมุนตามระยะรัศมีที่ห่างออกไปอีกด้วย
แนวทางวิศวกรรมเพื่อขจัดการบิดงอของชิ้นงานในงาน 5 แกน (หน้า 144–149):
| อาการผิดปกติที่พบ (Observed Symptom) | การจำแนกตามเมทริกซ์ (Accuracy vs. Precision) | สาเหตุรากเหง้าทางวิศวกรรม (Root Cause) | แนวทางแก้ไขมาตรฐาน (Corrective Action) |
|---|---|---|---|
| วัดบนเครื่องผ่าน (±5 µm) แต่ถอดออกแล้วบิดเบี้ยว 50 µm | แม่นยำขณะจับยึด แต่เสียรูปหลังปลดแคลมป์ | แรงบีบปากกาสูงเกินไป + ความเค้นตกค้างในวัตถุดิบคลายตัวหลังเปิดผิว | ใช้การรองรับ 3 จุด; คลายแคลมป์หลังกัดหยาบเพื่อให้ชิ้นงานคืนตัว แล้วจับใหม่ด้วยแรงต่ำก่อนเก็บผิว |
| ขนาดชิ้นงานคลาดเคลื่อนไปในทิศทางเดียวกันทุกชิ้น | Low Accuracy, High Precision (แม่นยำต่ำ แต่เที่ยงตรง/ทำซ้ำสูง) |
จุดศูนย์อ้างอิง (Zero-Point Holder) หรือค่าคิเนมาติกจุดหมุนเคลื่อนไปจากศูนย์จริง | รันรอบสอบเทียบคิเนมาติก (เช่น KinematicsOpt) และอัปเดตค่าชดเชยจุดศูนย์ก่อนเก็บผิว |
| ขนาดและรูปทรงชิ้นงานแกว่งไม่ซ้ำกันเลยในแต่ละชิ้น | Low Accuracy, Low Precision (ไม่แม่นยำ และไม่เที่ยงตรง) |
เศษโลหะติดใต้ฐานจับ, อุณหภูมิเครื่อง/น้ำหล่อเย็นแกว่ง, หรือทูลรันเอาต์สูง | ทำความสะอาดผิวอ้างอิงและช่องคายเศษ, อุ่นเครื่อง (Warm-up), คุมอุณหภูมิน้ำหล่อเย็น |
เพื่อพิสูจน์ว่าความเข้าใจในเรขาคณิตของเครื่องมือตัดและพลศาสตร์ของเครื่อง 5 แกนสามารถพลิกโฉมประสิทธิภาพการผลิตได้อย่างไร Roland Zaugg ได้นำเสนอกรณีศึกษาเปรียบเทียบอันโด่งดังในบทที่ 8 หัวข้อ "โปรแกรมเมอร์ 2 คน ผลลัพธ์ 2 แบบ (2 Programmers, 2 Results)" (หน้า 103–106) โดยกำหนดโจทย์ที่มี "ข้อเท็จจริงแน่นอน (Hard Facts)" เหมือนกันทุกประการ ได้แก่ เครื่องจักร 5 แกนพร้อมกันรุ่นเดียวกัน (GFMS HEM 700U), วัสดุชิ้นงานอะลูมิเนียมเหมือนกัน และใช้ดอกกัดปลายกลม (Ball-Nose End Mill Ø 8 มม.) ดอกเดียวกัน ในการกัดโพรงรูปเปลือกครึ่งซีกทรงครึ่งทรงกลม (Hemispherical Half-Shell Cavity เส้นผ่านศูนย์กลาง Ø 80 มม. ลึก 40 มม. และเมื่อขยายผลสู่การผลิตจริงทั้งชุดชิ้นงานใช้เวลาเปรียบเทียบ 78 นาที เทียบกับ 43 นาที)
แนวคิดของโปรแกรมเมอร์คนที่ 1 (กรอบคิดแบบ 3 แกนดั้งเดิม – เวลารวม 78 นาที / 9 นาทีต่อโพรงทดสอบ):
แนวคิดของโปรแกรมเมอร์คนที่ 2 (กลยุทธ์ 5 แกนอัจฉริยะ – เวลารวม 43 นาที / 5 นาทีต่อโพรงทดสอบ ลดเวลาลงถึง 45%!):
| เกณฑ์การเปรียบเทียบ (Benchmark Criterion) | โปรแกรมเมอร์คนที่ 1 (กรอบคิด 3 แกน + มุมตั้งฉาก 90°) | โปรแกรมเมอร์คนที่ 2 (กลยุทธ์ 5 แกนอัจฉริยะ มุมเอียง 25°/15°) | ผลต่างประสิทธิภาพ (Performance Gain) |
|---|---|---|---|
| กลยุทธ์การกัดหยาบ (Roughing Strategy) | 3-Axis Cavity Milling (ae = 2.5 มม., ap = 2.5 มม.) |
4/5-Axis Projection ใช้คมตัดเต็มความยาว (ae = 0.5 มม., ap = 16 มม. × 2 ชั้น) |
ลดเวลากัดหยาบลง 60% (จาก 5 นาที เหลือ 2 นาทีต่อโพรง) และกระจายการสึกหรอตลอดคมตัด |
| กลยุทธ์การเก็บผิว (Finishing & Orientation) | Spiral 4 แกน ตั้งมุม 90° กับผิวชิ้นงาน (จุดสัมผัสเลื่อนไปทั่วหัวบอล) |
5-Axis Simultaneous เอียงมุม 25° + 15° (รักษาจุดสัมผัสบนคมตัดให้คงที่) |
ความเร็วตัด Veff คงที่ตลอดโพรง ขจัดปัญหา Segmenting Error ของหัวบอล |
| เวลารอบการผลิต (Cycle Time) | โพรงทดสอบเดี่ยว: 9 นาที รอบการผลิตชิ้นงานเต็มระบบ: 78 นาที |
โพรงทดสอบเดี่ยว: 5 นาที รอบการผลิตชิ้นงานเต็มระบบ: 43 นาที |
ลดเวลารอบการผลิตลง ~45% (-35 นาที) บนเครื่องจักรและทูลชุดเดียวกัน |
| คุณภาพผิวชิ้นงาน (Surface Quality) | เกิดรอยสั่นสะท้านที่ฐานโพรง และเห็นเส้นวงแหวนคอนทัวร์ชัดเจน | ผิวเรียบเนียนสม่ำเสมอระดับกระจก ไร้รอยต่อและไร้รอยสะท้าน | ไม่ต้องเสียเวลาขัดแต่งผิวด้วยมือ และลดอัตราของเสียเป็นศูนย์ |
© 2022 Machine Tech Co., Ltd. All Rights Reserved. Web design by 1001click.